5만원 이상 결제 시 (*배송비 제외)
정가제FREE(상품/사은품) 금액이
2,000원 이상이면 2,000원 추가적립10만원 이상 결제 시 (*배송비 제외)
정가제FREE(상품/사은품) 금액이
2,000원 이상이면 2,000원 추가적립정가제FREE(상품/사은품) 금액이
5,000원 이상이면 5,000원 추가적립
회원가입 시 적립금 즉시 지급!
배송안내
- 1만원 이상 주문 시 무료배송 입니다.
- 주문하신 상품을 해외로 배송 하시는 경우에는 별도의 항공료 가 부과됩니다
[주문/배송] 주문 수량 변경 시 안내
주문 수량 변경 시,배송일정이 변경될 수 있으니 반드시 확인해 주시기 바랍니다.
(고객센터 1544-9020)
| ISBN | ISBN-13 : 9791125104957 |
|---|---|
| 쪽수 | 172쪽 |
| 크기 | 기타 규격 |
| 제품구성 | 단행본 |
- 컴퓨터/IT > 시스템공학
AI추천 이유
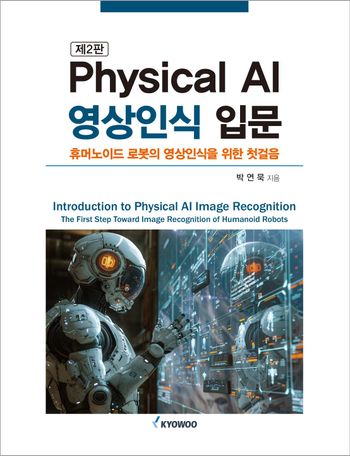
최근 휴머노이드 로봇이 인공신경망 모델(Artificial neural network model)을
이용하여 물체의 영상을 인식해서, 휴머노이드 로봇의 손 역할을 하는 그리퍼
(Gripper)나 로봇핸드(Robot hand)가 물체를 잡아서 특정 위치로 이동하거나
(Object pick and place), 물체를 잡아서 조작하거나(Object manipulation), 물체를
잡아서 조립하는(Object assembly) 등의 연구가 활발히 진행되고 있다.
휴머노이드 로봇이 이러한 다양한 작업을 자율적으로 수행하려면, 무엇보다 휴머
노이드 로봇이 물체의 영상을 인식해야 하는데, 이 책에서는 휴머노이드 로봇이 물체의
영상을 인식하는 데 필요한 시스템을 Physical AI 영상인식 시스템으로 정의한다.
이 책에서는 휴머노이드 로봇이 물체의 영상을 인식하는 데 필요한 Physical AI
영상인식 시스템을 선형 행렬 부등식을 이용하여 이론적으로 설계하고, Physical
AI 영상인식 시스템을 MATLAB 프로그램으로 누구나 쉽게 구현하는 방법을 설명
한다.
이 책은 Physical AI 영상인식 시스템에 관심이 있는 일반인뿐만 아니라
Physical AI 영상인식 시스템을 연구하는 대학생과 그 응용 분야를 확대하려는 대
학원생을 대상으로 이해하기 쉽도록 작성되었다.
이 책에 있는 Physical AI 영상인식 시스템 설계 예제는 MATLAB 프로그램으로
구현했고, 이 설계 예제에 대한 MATLAB 프로그램 소스코드(Source code)는
독자가 (주)교우 홈페이지에 있는 고객센터 도서자료실에서 내려 받아서 MATLAB
프로그램으로 Physical AI 영상인식 시스템을 쉽게 구현할 수 있도록 했다.
이 책에서 Physical AI 영상인식 시스템을 설계하기 위해 사용하는 이론적인 근
간은 선형 행렬 부등식(Linear Matrix Inequality: LMI)인데, 선형 행렬 부등식이
라는 용어는 1972년에 벨기에의 수학자인 Jan Camiel Willems [1](1939년 9월
18일∼2013년 8월 31일)에 의해 창안됐으며, 현재까지 다양한 분야에서 사용되고
있다.
선형 행렬 부등식을 사용하여 시스템 해석 및 설계를 하는 것이 실질적인 가치를
지니는 이유는 신뢰성 있고 효율적인 콘벡스(Convex) 최적화 기법(예로써, 이 책에
서 설명 할 LMI Control Toolbox [2]과 Robust Control Toolbox [3])에 의해 시
스템 해석 및 설계 문제가 풀릴 수 있기 때문이다.
이러한 장점에도 불구하고 지금까지 국내에서 선형 행렬 부등식과 관련된 책뿐만
아니라 선형 행렬 부등식을 포함하는 문제를 풀 수 있는 효율적인 도구인 LMI
Control Toolbox [2]과 Robust Control Toolbox [3]를 사용하는 방법을 설명하
는 책이 거의 없는 실정이다.
이러한 이유로 저자는 이 분야를 접하는 독자가 친숙하게 다가설 수 있도록 선형
행렬 부등식과 관련된 용어들과 LMI Control Toolbox [2]과 Robust Control
Toolbox [3]를 사용하는 방법을 알기 쉽게 설명한다. 더욱이, 이 책에서는 이러한
기본적인 내용을 설명한 후에, 독자가 선형 행렬 부등식을 이용하여 주어진 문제를 표
현하고, 이를 LMI Control Toolbox [2]과 Robust Control Toolbox [3]로 푸는
방법을 알기 쉽게 설명하고자, 저자가 연구하고 있는 분야 중 하나인 Physical AI
영상인식 시스템 설계 분야에서 선형 행렬 부등식이 어떻게 사용되는지 설명한다.
이 책의 Ⅰ부에서 설명할 내용은 다음과 같다. 2장에서는 선형 행렬 부등식을 설
명하고 시스템 설계 분야에서 선형 행렬 부등식이 사용되는 응용 예를 설명한다. 3
장에서는 선형 행렬 부등식으로 표현되는 세 가지 문제를 설명한다. 4장에서는 세 가지
선형 행렬 부등식 문제에 대해 LMI Control Toolbox [2]과 Robust Control
Toolbox [3]에서 제공하는 Solver를 설명한다. 5장에서는 선형 행렬 부등식으로
주어진 조건식을 LMI Control Toolbox [2]과 Robust Control Toolbox [3]를
사용하여 프로그래밍하기 위해 사용되는 명령어를 설명한다. 6장에서는 선형 행렬
부등식 문제를 풀기 위한 Solver에 대한 예제를 제시한다.
이 책의 Ⅱ부에서 설명할 내용은 다음과 같다. 2장에서는 Physical AI 영상인식
시스템을 설계하기 위해 사용되는 인공신경망 모델인 신경 연상 메모리 모델
(Neural associative memory model)을 설명한다. 신경 연상 메모리 모델로써,
뇌 상태 모델(Brain-State-in-a-Box model: BSB model), 일반화된 뇌 상태 모
델(Generalized Brain-State-in-a-Box model: GBSB model), 그리고 셀 단위
신경망 모델(Cellular Neural Network model: CNN model)을 사용한다. 3장에
서는 신경 연상 메모리 모델들을 이용하여 최적의 영상인식 성능을 갖는 Physical
AI 영상인식 시스템 설계 방법을 설명한다. 신경 연상 메모리 모델들의 정성적 특성
들을 소개한 후에, 최적 성능으로 원형 패턴들(Prototype patterns)을 기억할 수
있는 Physical AI 영상인식 시스템을 설계하는 문제를 선형 행렬 부등식 문제로 표
현한다. 4장에서는 신경 연상 메모리 모델들을 이용한 Physical AI 영상인식 시스
템의 설계 예제들을 설명한다.
이 책의 Ⅲ부에서는 책에서 사용한 참고 문헌을 자세히 나열하여 독자가 참고 문
헌을 찾는 데 도움을 주고자 한다.
저자는 서울대학교 해동첨단공학관 휴머노이드 AI 로봇 센터(SNU Humanoid
AI Robot Center)에서 이 책을 집필하면서, 독자가 이 책을 통해서 Physical AI
영상인식 시스템을 쉽게 이해해서 Physical AI 영상인식 기능이 필요한 휴머노이드
로봇(Humanoid robot), 협동 로봇(Cooperation robot), 산업용 로봇(Industrial
robot), 자율주행 로봇(Autonomous mobile robot), 자율주행 모바일 매니퓰레이터
(Autonomous mobile manipulation robot), 서비스 로봇(Service robot), 자율
주행 자동차(Autonomous car), 자율주행 비행체(Autonomous flight vehicle)
등 많은 분야에 적용하기를 바란다.
등록된 리뷰가 없습니다
첫번째 리뷰어가 되어주세요
| 반품/교환방법 | |
|---|---|
| 반품/교환 가능기간 |
|
| 반품/교환비용 |
|
| 반품/교환 불가 사유 |
|
| 상품 품절 |
|
| 소비자 피해보상 환불지연에 따른 배상 |
|
이 책을 읽고 어떤 느낌을 받으셨나요?
리뷰를 남기고 다른 독자들과 함께 공유해보세요.
안내 열기구매(배송/수령완료) 후 리뷰를 작성하시면 적립금 300원을 드려요!